01
以巡检为核心的机器人系统
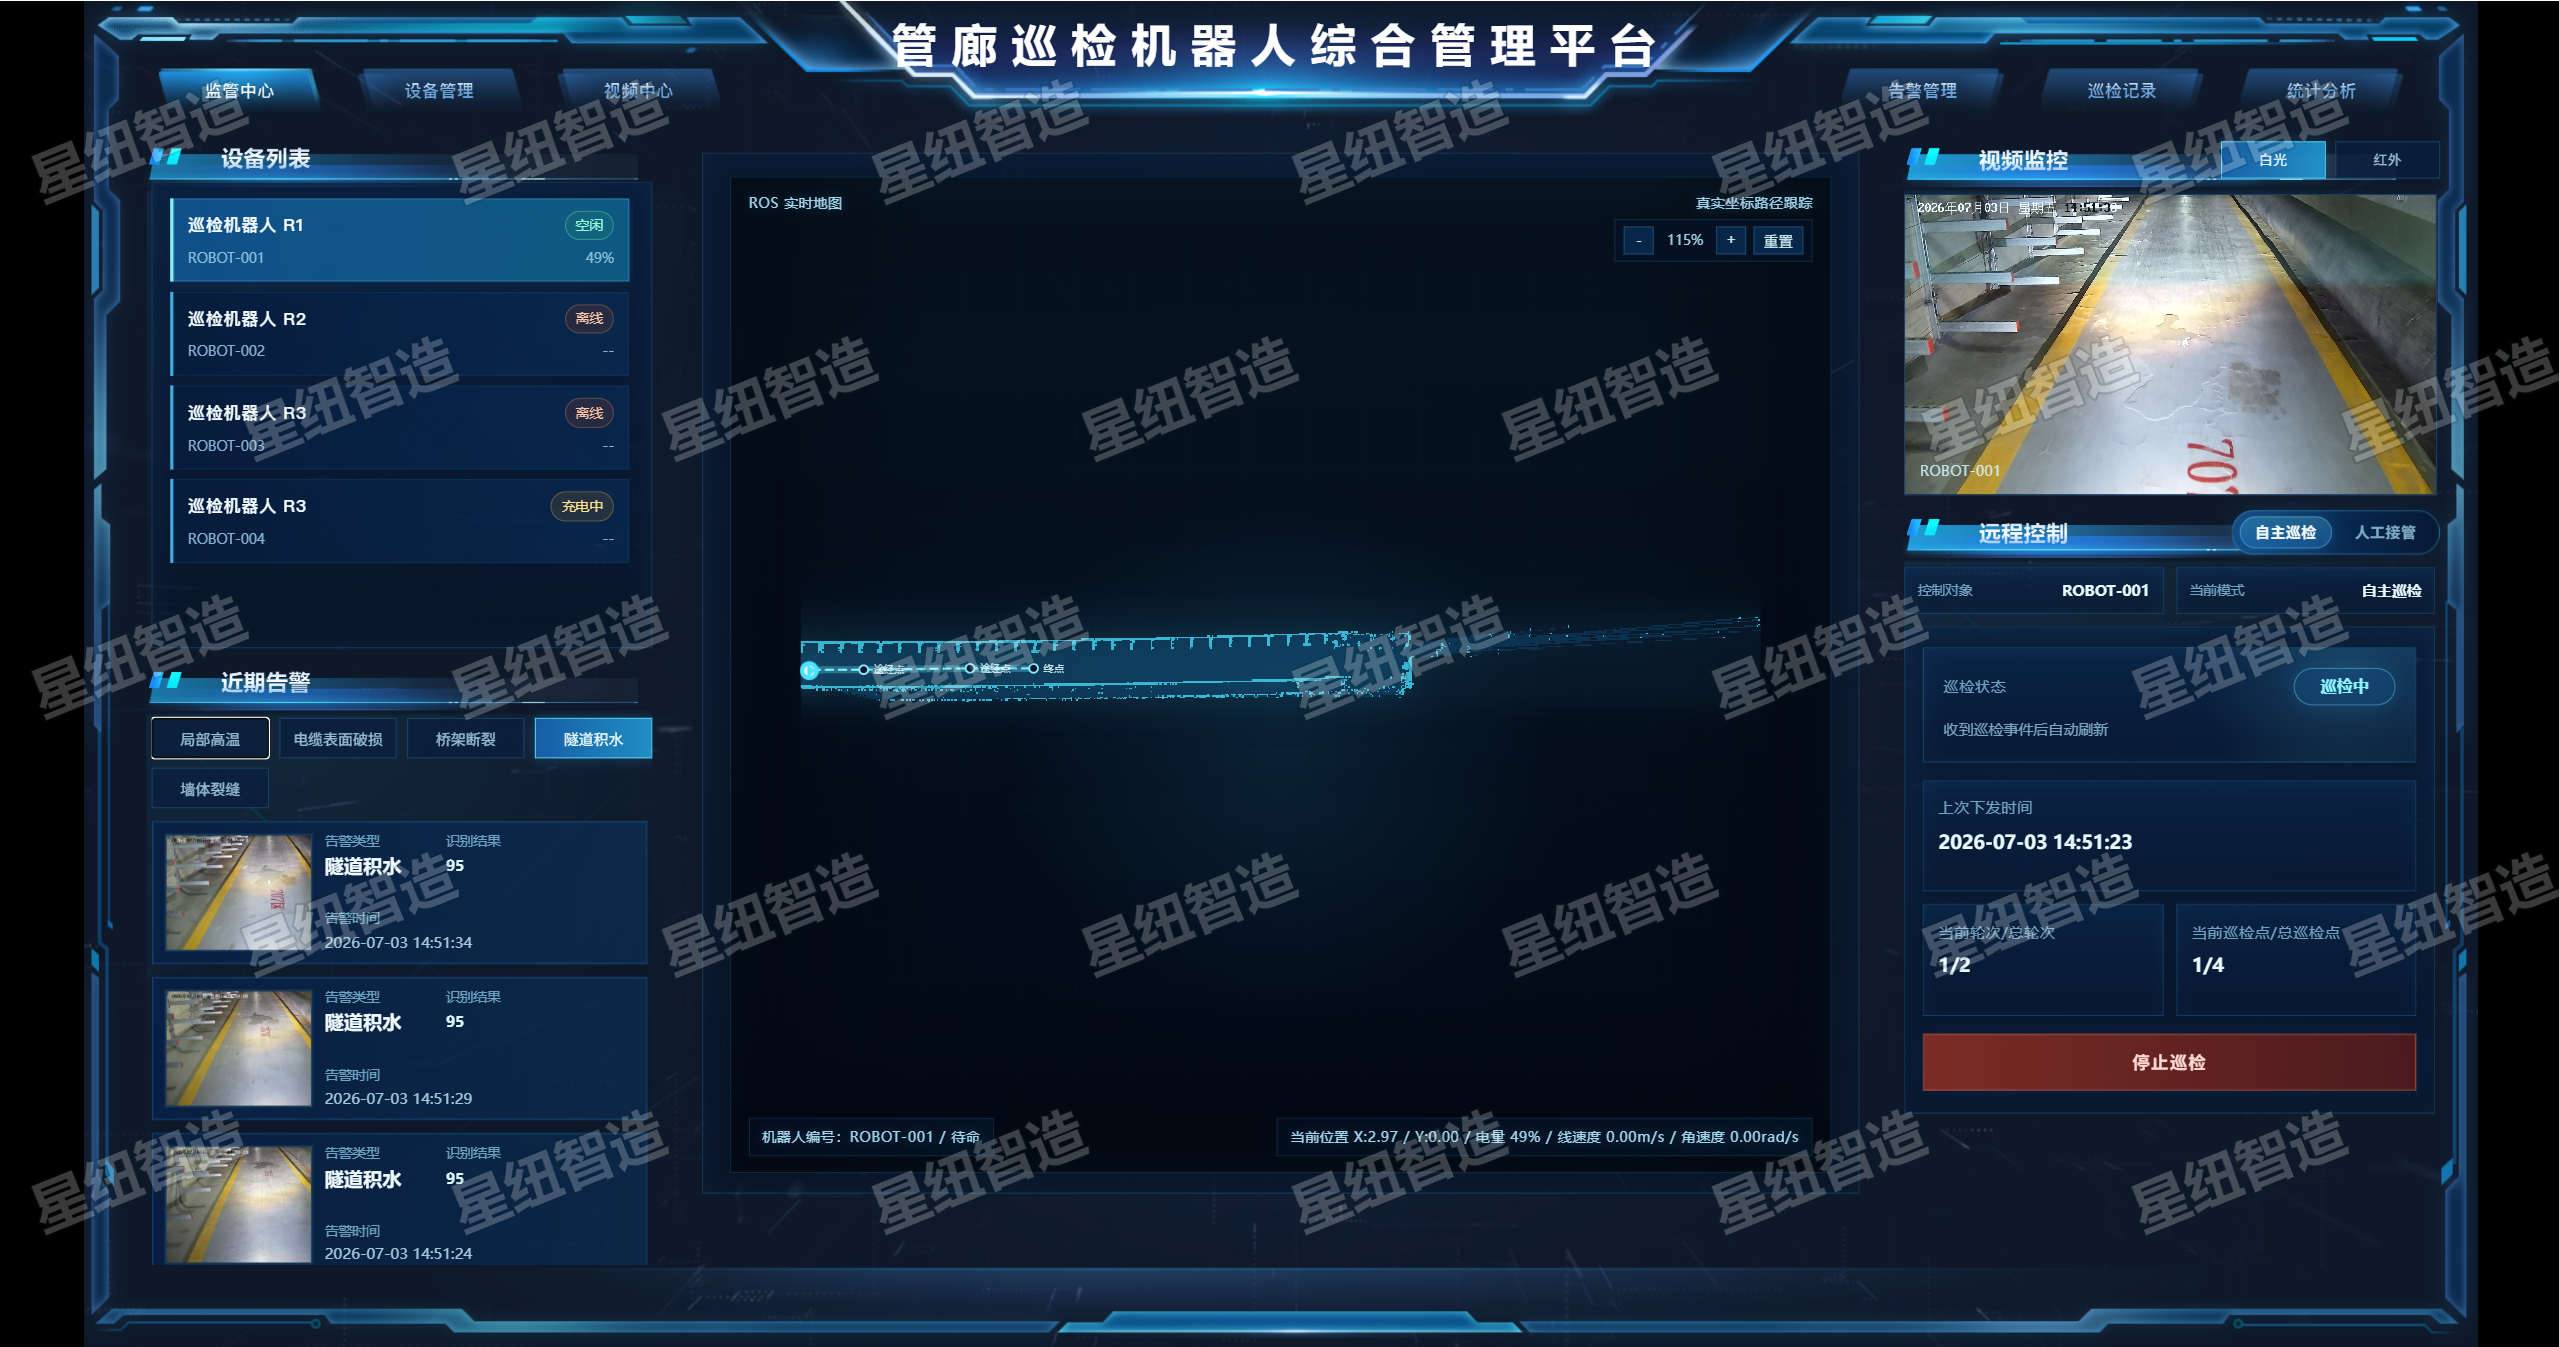
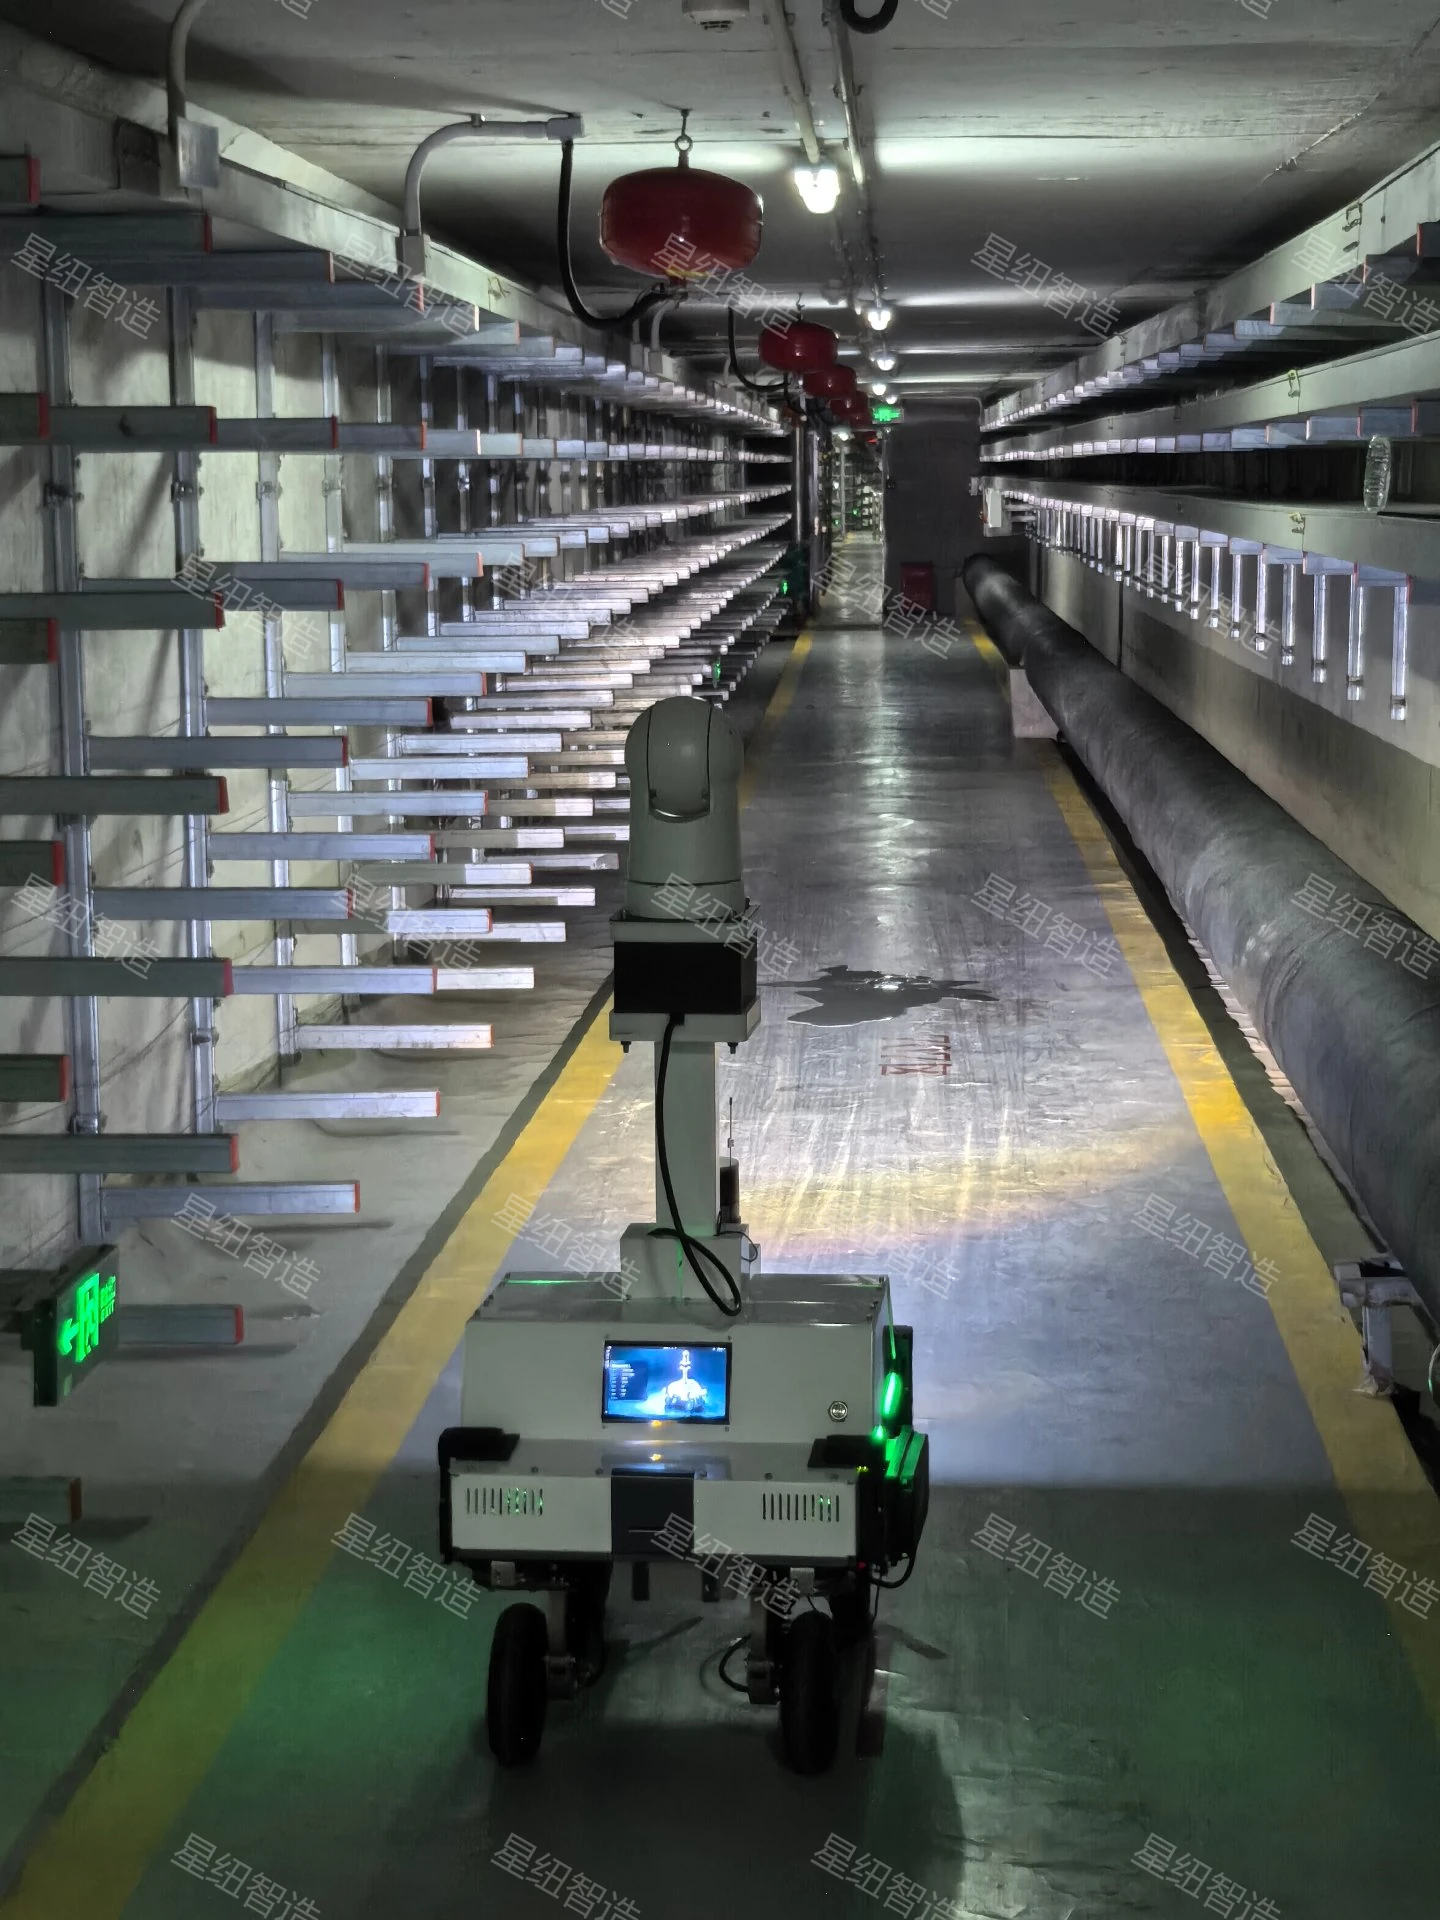
系统由机器人本体、感知载荷、作业控制与巡检平台组成。机器人承担现场移动和采集,平台管理对象台账、任务计划、识别结果与处理记录,将巡检过程从单次拍摄延伸到可追溯的日常工作。
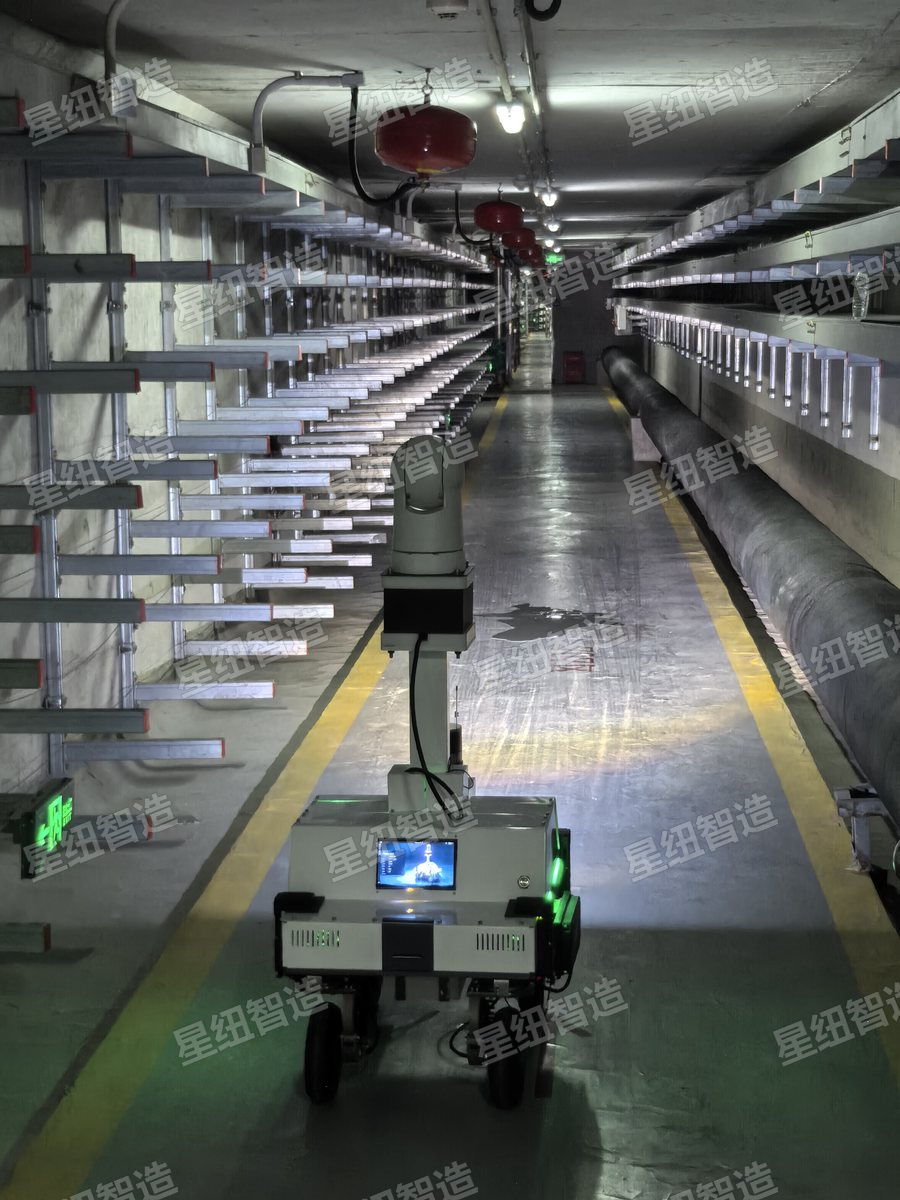
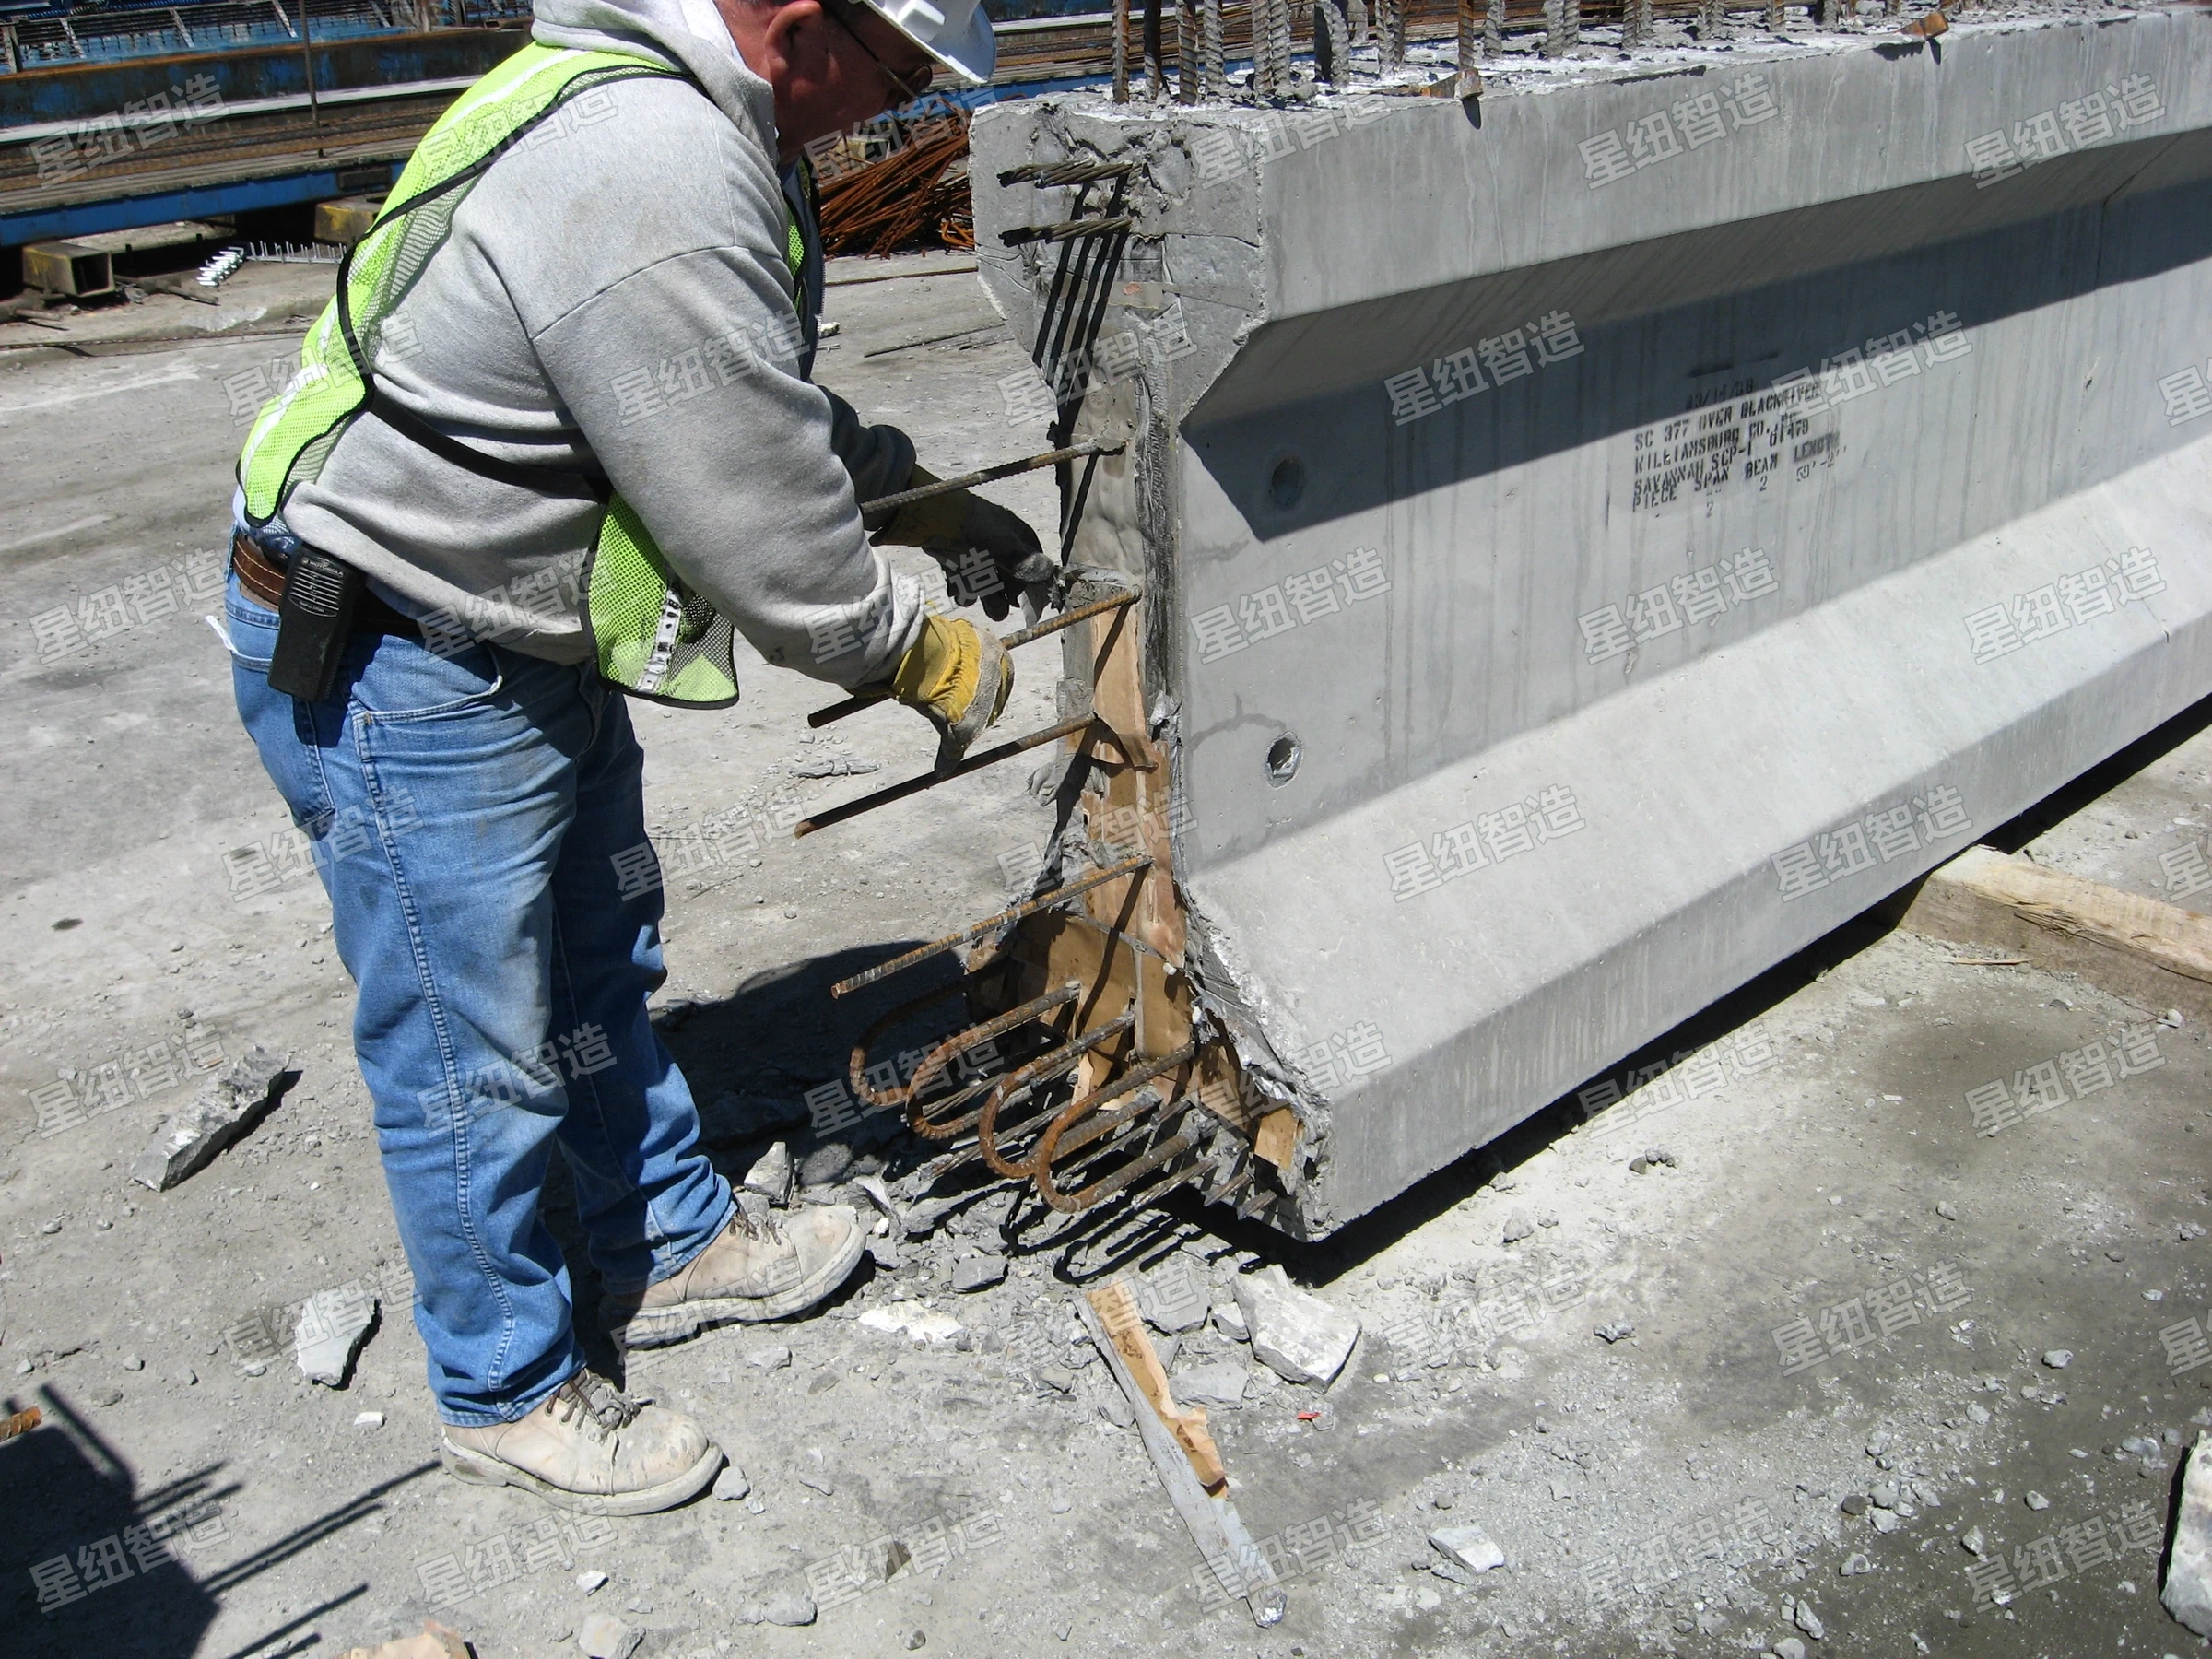
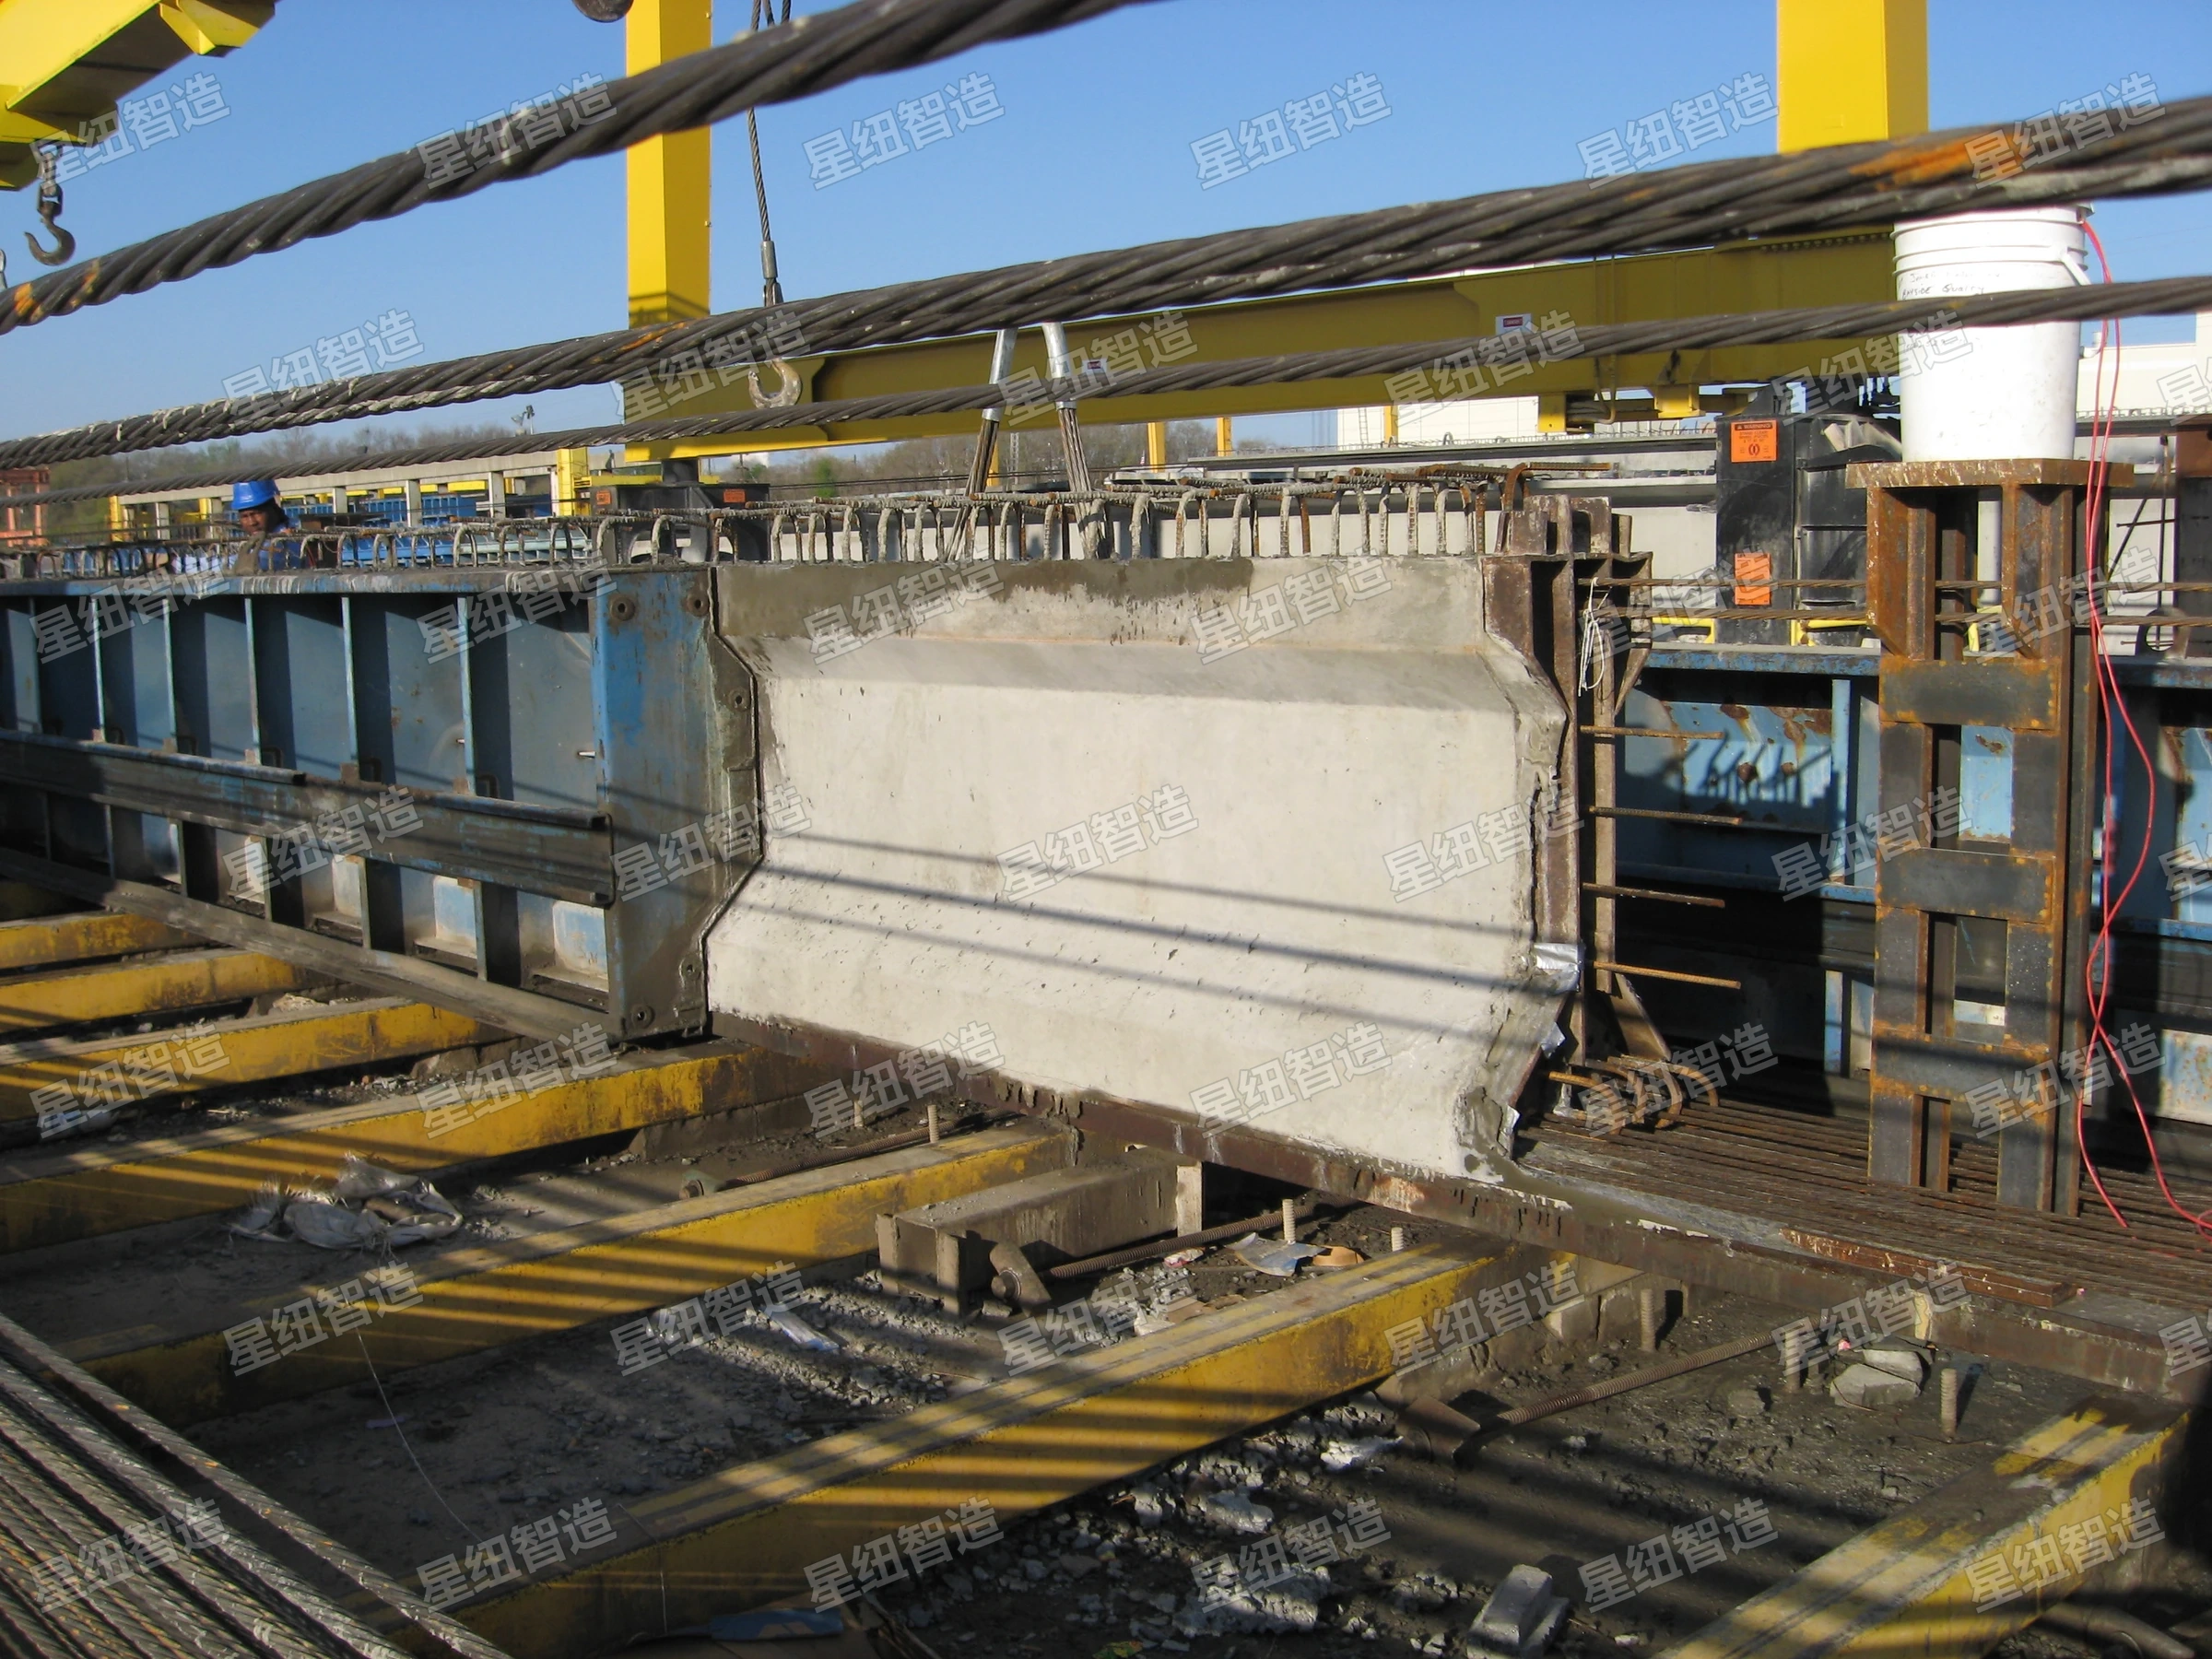
管廊巡检和预制梁检测按不同对象组织作业,不将同一机构或载荷直接套用于全部场景。项目先确认可达空间、检测目标、现场节拍和安全边界,再选择机器人形态、感知配置与数据接口。
- 管廊巡检:以路线、点位和设备编码组织周期巡视。
- 预制梁检测:以梁号、检测面和区域编号组织检测作业。
- 共享平台:统一任务记录、专业复核、历史档案与样本管理。